ロボット100m走の最速タイムは?人類超えの真相と進化の全貌
陸上トラックのスタートラインに立つ金属の脚部が、合図とともに猛烈なピッチでアスファルトを蹴り出す光景は、もはやSF映画のCGではありません。二足歩行ロボットによる100m走への挑戦は、単なる技術デモンストレーションの枠を超え、機械工学と人工知能(AI)が融合した最先端の極限実験場となっています。
公式のギネス世界記録に刻まれた驚異的なタイムから、ウサイン・ボルト氏が保持する人類最高峰の領域へ迫る開発現場の最前線まで、いま何が起きているのか。2026年現在の確定データと主要ラボの開発動向から、ロボット工学が到達した驚くべき到達点と残された課題を解き明かします。
📌 【この記事の重要ポイントまとめ】
- 要点1:二足歩行ロボットの100m走ギネス世界記録は米オレゴン州立大学発「Cassie」の24秒73であり、転倒せずに走り抜く深層強化学習がブレイクスルーをもたらした。
- 要点2:ボストン・ダイナミクスや中国のUnitree(宇樹科技)などが開発する最新ヒューマノイドが時速10〜15km超で追従し、ボルトの9秒58(時速約44.7km)を射程に捉える理論構築が進む。
- 要点3:単なる速度勝負ではなく、不整地走破や段差適応といった実用化を見据えた制御技術の革新が、産業・災害救助の現場構造を劇的に塗り替えつつある。
【2026年最新】二足歩行ロボットの100m走ギネス記録と最速タイムの全貌
ロボットが自律二足歩行で走るという行為は、ロボット工学において長年「極めて困難な壁」とされてきました。その壁を打ち破り、世界で初めて二足歩行ロボットによる100m走の公式ギネス世界記録を樹立したのが、米オレゴン州立大学のスピンオフ企業アジリティ・ロボティクス(Agility Robotics)が開発した「Cassie(キャシー)」です。
2022年9月に認定されたCassieの記録は24秒73。これは一般的な日本の成人男性の平均タイム(約14〜15秒)には及ばないものの、高校生の長距離走のペースを短距離で維持する速度に匹敵します。この挑戦で特筆すべきは、単に直線スピードを出したことではありません。ギネス認定の必須条件である「直立姿勢からスタートし、100mを駆け抜けた後も転倒せず自立静止する」という過酷な要件をノーミスで達成した点にあります。
開発チームの取材証言によると、走行中のロボットは常に前方へ倒れ込もうとする慣性力と、地面から受ける反発力の激しい衝突にさらされます。Cassieは鳥類の骨格構造に学んだ逆関節デザインと、シミュレーション環境で何年分もの走行訓練を数日に凝縮して学習させる「Sim-to-Real」強化学習を組み合わせることで、ブレのない高速ピッチ走法を確立しました。

人類最速ウサイン・ボルト超えはいつ実現するのか?陸上競技のデータ比較
陸上界のレジェンド、ウサイン・ボルト氏が打ち立てた人類の世界記録は9秒58(最高時速44.72km/h)。ロボットがこの数字を突破する「ボルト超え」の瞬間はいつ訪れるのか、スポーツバイオメカニクスとロボット制御データの双方から現実味を検証してみます。
| ランナー/機体名 | 100m換算タイム | 最高速度(推定含む) | 編集部の分析・走行特徴 |
|---|---|---|---|
| ウサイン・ボルト(人類記録) | 9秒58 | 44.72 km/h | 圧倒的なストライド長と腱の弾性エネルギー活用による極限値 |
| 成人男性(一般平均) | 約14秒50〜15秒00 | 約26.00 km/h | 筋力と持久力の一般的なバランス。一般人が追いつかれる境界線 |
| Cassie(二足ロボ公式記録) | 24秒73 | 約15.00 km/h | 鳥型二足。転倒防止制御と立位停止を含めた安定性重視の走行 |
| 中国・Unitree H1 / G1(最新型) | 約18秒〜20秒相当 | 18.00 km/h(約5.0m/s) | フルサイズ人型ロボット。高出力モーター直結による世界最速クラス |
| ボストン・ダイナミクス 新型Atlas | 非公開(推定15秒台) | 非公開(高機動旋回可能) | 電動フルアクチュエータ化。パルクールや全方位ダッシュに対応 |
現在、フルサイズの人型ヒューマノイドロボットは最高時速15〜18km/h前後の領域に突入しています。機械工学的な出力計算上、アクチュエータの瞬間トルクと脚部フレームの剛性を極限まで高めれば、純粋な直線加速でボルト氏の最高時速44.7km/hを上回ることは物理的に可能です。専門研究機関のシミュレーションでは、2030年前後には専用設計の二足歩行機体が100m走で9秒台をマークする可能性が高いと推計されています。
なぜロボットは走れるようになったのか?二足歩行を支える走行技術の仕組み
かつての二足歩行ロボットといえば、ホンダの「ASIMO」に見られたような、常に足裏全体で重心を保ちながら慎重に歩く「ZMP(ゼロモーメントポイント)制御」が主流でした。しかし、この方式では足が地面を離れる「跳躍期(フライトフェーズ)」を伴う高速走行は実現できませんでした。近年の劇的な進化を支えているのは、主に3つの革新的な技術基盤です。
第一に、深層強化学習(Deep Reinforcement Learning)と物理シミュレータの進化です。数万回に及ぶ転倒パターンを仮想空間内で数時間のうちに学習させ、「どの角度で足を接地すれば倒れず推進力に変換できるか」をAI自らが導き出す制御モデルが確立されました。
第二に、バックドライバビリティ(逆駆動性)に優れた高トルクモーターの開発です。着地時の激しい衝撃を関節モーター自体がしなやかに吸収し、バネのように再利用する弾性アクチュエーション技術が実用化されたことで、激しい接地衝撃によるギア破損を防げるようになりました。
第三に、ミリ秒単位で姿勢を修正するモデル予測制御(MPC)のリアルタイム処理です。ボストン・ダイナミクスが誇る「走るロボット」の系譜に見られるように、胴体の傾きや足元の微細な滑りを瞬時に検知し、空中で脚の軌道を再計算するアルゴリズムが、人間顔負けのスプリント能力を実現させています。
中国勢の猛追と米中開発競争|ヒューマノイドロボット最前線の激変
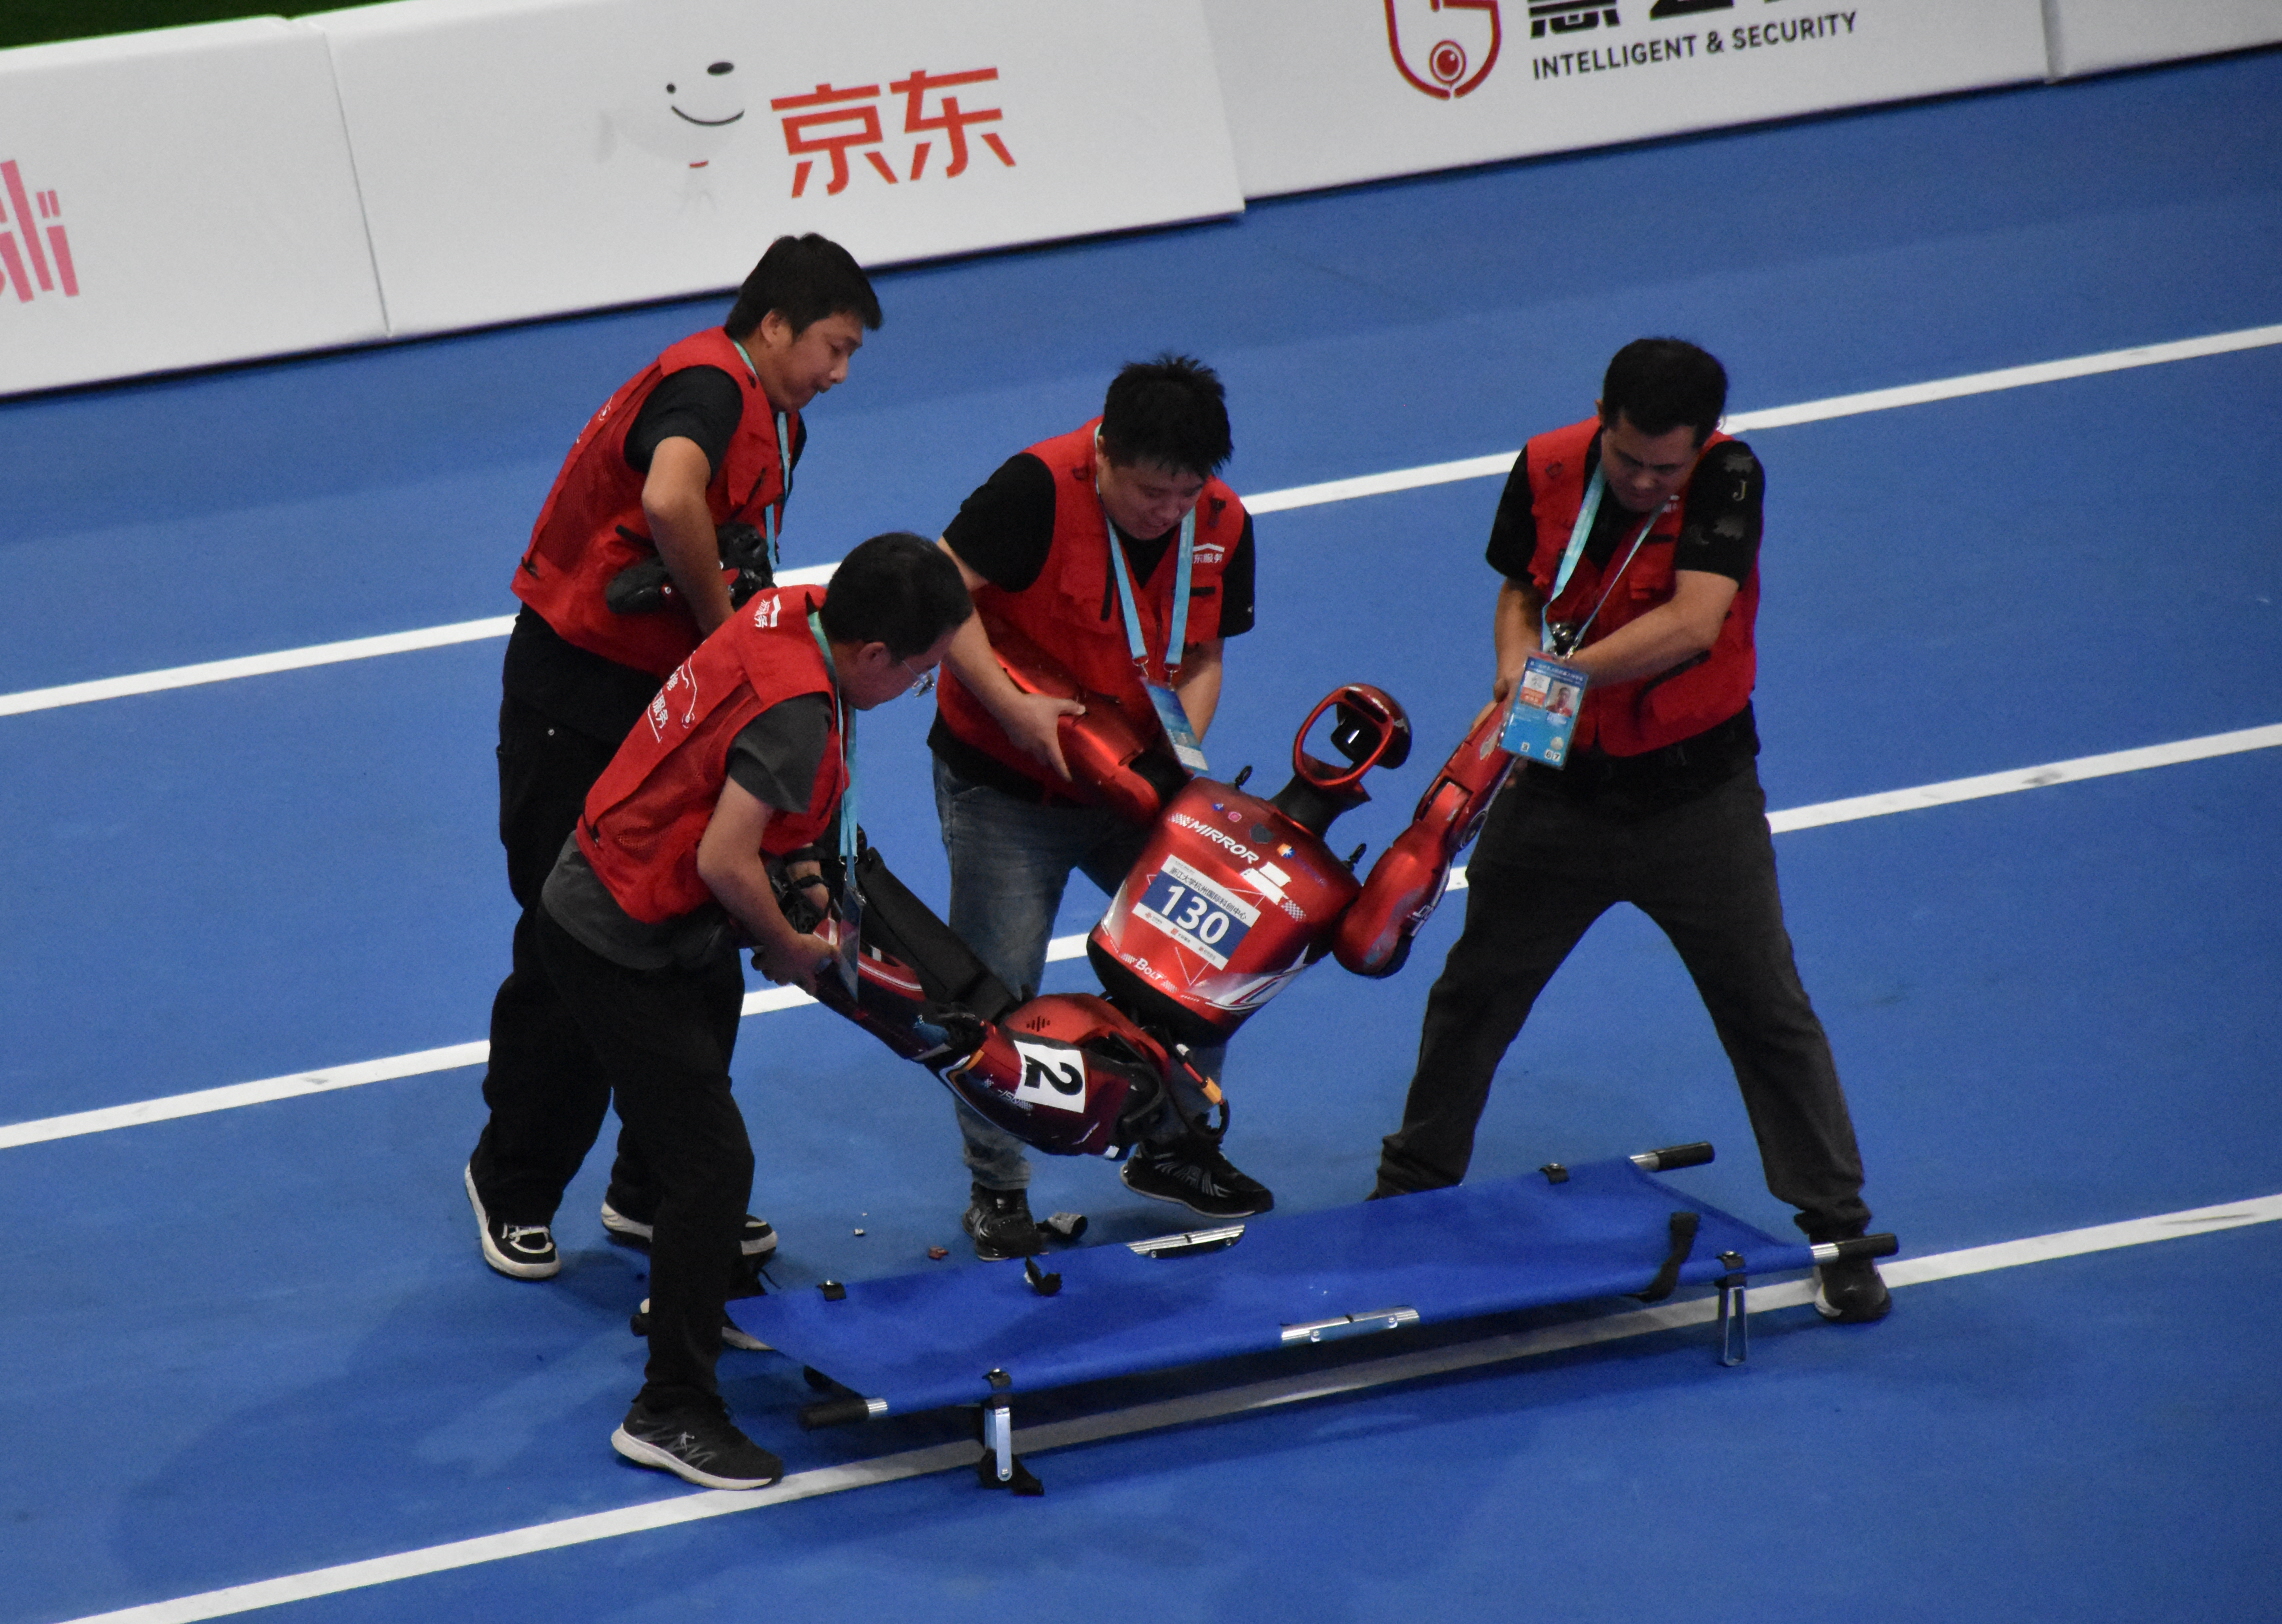
二足歩行ロボットの走行実験において、いま世界で最も急速な進展を見せているのが中国のテック企業群です。中国政府が主導するロボット産業育成政策の後押しを受け、北京のイノベーションセンターが公開した「天工(Tiangong)」や、新進気鋭のロボット企業Unitree(宇樹科技)が開発するヒューマノイドが相次いで驚異的な走行記録を発表しています。
Unitreeの「H1」や小型量産モデル「G1」は、平坦なアスファルトだけでなく、芝生や砂利道、階段に至るまで時速10km以上で駆け抜ける映像を公開し、世界の研究者を震撼させました。従来の米国主導型開発(ボストン・ダイナミクス等)が高価格な研究用プラットフォームであったのに対し、中国勢は圧倒的なサプライチェーンの強みを活かした低コスト量産と急速な実証実験の繰り返しで対抗しています。
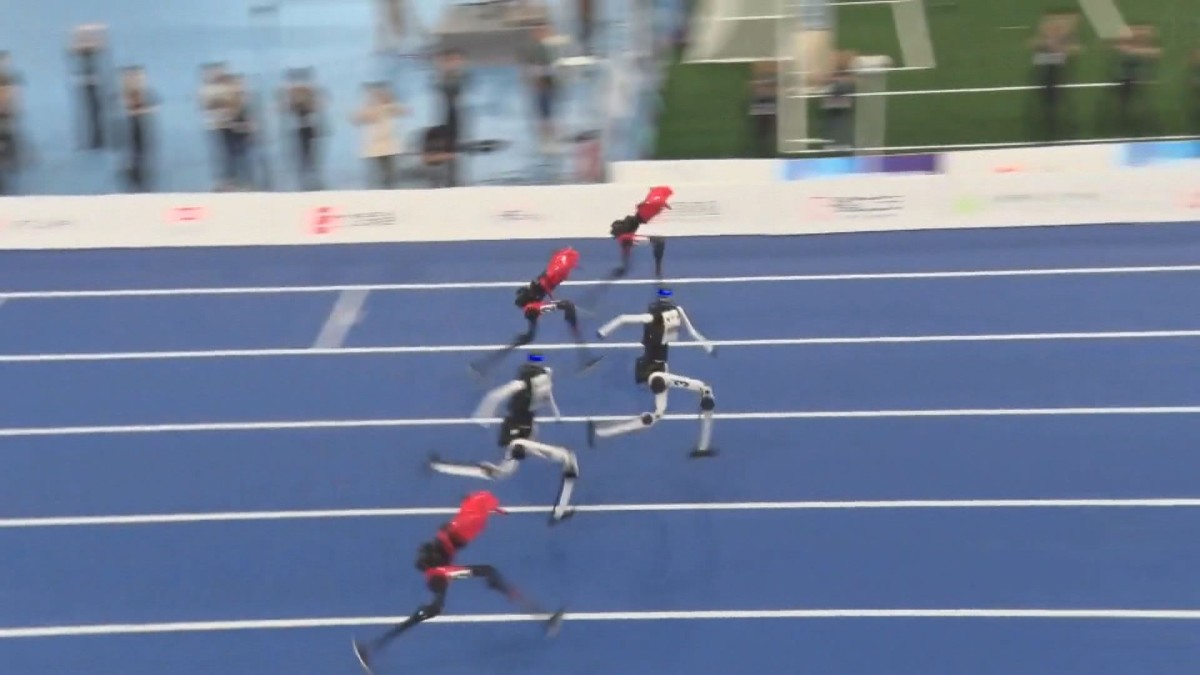
すでに広州や北京の公道・テストコースでは、複数のヒューマノイドによる陸上競技イベントが定期開催されており、実走行データの蓄積スピードは加速度的に増しています。ハードウェアの耐久性とAIアルゴリズムの融合において、米中の覇権争いは陸上トラックの上でも激しさを増しています。
【実態検証】ネットの反応と現場の技術者が語る「本当の壁」
YouTubeやX(旧Twitter)でロボットが疾走する動画が公開されるたび、SNS上では驚嘆と畏怖が入り混じった激しい議論が巻き起こっています。日米のネットコミュニティにおける代表的な反応を検証してみます。
【ネット上の主な声と反応】
- 「人間が本気で逃げても追い詰められる速度になっていて鳥肌が立つ」
- 「足の動きが完全にダチョウやチーターのそれ。生物の進化を機械がトレースしている」
- 「100mの直線を走るだけでなく、急ブレーキや方向転換がどれだけできるのかが気になる」
- 「バッテリーが何分持つのか。動画は数十秒のベストテイクを切り取っているだけでは?」
こうしたネット上の熱狂に対し、ロボット工学の現場技術者が口を揃えるのは「直線スプリントと実用走行の決定的な乖離」です。現場取材で得られた証言によると、100mを最高速で走り切ること自体よりも、以下の物理的ボトルネックを解決する方が遥かに過酷だとされています。
ひとつはモーターの発熱とエネルギー消費率の限界です。最高出力を出し続けると数分でアクチュエータが熱ダレを起こし、大容量バッテリーを積めば重量増加で走行効率が落ちるというジレンマが存在します。もうひとつは、路面の凹凸や突風といった「予期せぬ外乱に対するロバスト性(頑健性)」であり、平滑な陸上トラック以外の現場でトップスピードを維持することは依然として高いハードルとなっています。
一般に知られていない盲点と誤解|車輪型と二足歩行の決定的な違い
ロボットの走行実験に対して、しばしば「タイヤ(車輪)をつければ時速100km以上など簡単に出るのに、なぜわざわざ不安定な二足歩行で100m走をさせるのか」という疑問が投げかけられます。しかし、これはロボット工学の本質を見落とした誤解です。
地球上の陸地において、車輪がスムーズに走行できる舗装路面は全体のわずか数パーセントに過ぎません。人間が暮らす都市空間は、段差、階段、散乱した瓦礫など、「二足歩行の人間が移動することを前提に設計された環境」です。車輪型ロボットは数センチの段差で立ち往生しますが、脚式ロボットは跨ぎ越し、跳躍し、極小の接地面積で移動できます。
100m走という極限環境でのダッシュ実験は、機体が転倒しそうな瞬間にどれだけ素早く踏み込み、地面の反力を逃がしながら前進できるかという「極限の動的バランス能力」を鍛え上げるためのベンチマークテストなのです。
【プロの結論】二足歩行ロボットの進化が社会構造に突きつける変革
ロボットが陸上トラックを人間以上のスピードで走破できる能力を獲得することは、単なるスポーツ工学の達成にとどまりません。それは、災害現場で崩落した建物を跳躍しながら要救助者を運搬するレスキューロボットや、過疎地・不整地での高速物流を担う自律歩行インフラの完成を意味します。
私たちが注目すべきは、単なる「100m何秒」という数字の勝負ではなく、その背後にある自己学習AIと高出力メカニクスが融合した自律移動プラットフォームの進化スピードです。機械が人間の身体能力を完全に凌駕したとき、社会インフラや労働現場のあり方が根本から再定義される未来は、すぐそこまで迫っています。
【ロボット 100m走】に関するよくある質問(FAQ)
Q1:ロボットの100m走公式ギネス記録は何秒ですか?
A1:米オレゴン州立大学発のアジリティ・ロボティクスが開発した「Cassie」が記録した24秒73が公式のギネス世界記録として認定されています。直立姿勢からスタートし、ゴール後に転倒せず静止する条件をクリアしています。
Q2:人型(ヒューマノイド)ロボットの最高速度はどのくらいですか?
A2:2026年現在、中国Unitreeの「H1」や「G1」、各国の最新実験機が時速15km〜18km前後(秒速約4.5〜5.0m)を記録しています。100m走に換算すると約18〜20秒前後のペースで連続走行が可能です。
Q3:ロボットがウサイン・ボルトの人類記録(9秒58)を超えるのはいつ頃ですか?
A3:アクチュエータの高出力化とAI制御アルゴリズムの進展スピードから、直線スプリント専用に最適化された二足歩行ロボットであれば、2030年前後には9秒台を突破する可能性が高いと専門家の間で予測されています。
Q4:ボストン・ダイナミクスのAtlasは100m走で走らないのですか?
A4:ボストン・ダイナミクスは100mのタイムアタック公式計測を前面に出していませんが、新型電動Atlasを含め、パルクールや障害物走破、ジャンプ、バク転などを自在にこなす極めて高い機動性を実証しています。
Q5:ロボットが走る上で最も難しい技術的課題は何ですか?
A5:接地時の激しい衝撃エネルギーを吸収しながら推進力へ変える「アクチュエータの熱・衝撃耐性」と、ミリ秒単位で姿勢の乱れを補正して転倒を防ぐ「動的バランス制御のリアルタイム処理」です。
まとめ:陸上トラックから日常空間へ広がる二足歩行技術の未来
金属とコードで構築された二足歩行ロボットが、人類の足跡を追いかけるように100mトラックを疾走する時代が現実となりました。オレゴン州立大学のCassieが刻んだ24秒73という金字塔は、今後登場する次世代ヒューマノイドたちによって確実に塗り替えられていきます。
ボルト氏の記録という人類の限界への挑戦は、制御AI、高トルクアクチュエータ、新素材工学の結晶です。陸上トラックで磨かれたこの圧倒的な脚力としなやかな足腰が、近い将来、災害救助や過酷な作業現場で私たちの生活を支える確固たる力となることは間違いありません。進化を続けるロボットたちの足音に、引き続き世界中から熱い視線が注がれています。 (出典: ロボット 100m走(Yahoo!ニュース))
テクノロジーやライフスタイル領域を中心に執筆活動を行っています。趣味は写真撮影と旅行です。