ロボット100m走の最速記録は?人類超えの真相と最新技術
ウサイン・ボルト選手が打ち立てた人類不滅の金字塔「9秒58」に対し、二足歩行ロボットはどこまで迫っているのか。かつてぎこちなく歩くだけだった機械は、深層強化学習と高トルクモーターを武器に、陸上トラックを猛スピードで駆け抜けるフェーズへと突入しました。
ギネス世界記録に刻まれた驚異のタイムから、世界中の開発拠点で激化するスプリント研究の現在地まで、公開データと工学的ファクトからその真相を徹底解剖します。
📌 【この記事の重要ポイントまとめ】
- 要点1:二足歩行ロボットの100m走ギネス世界記録は「24秒73」(米オレゴン州立大学発のCassieが樹立)。
- 要点2:公式認定には「直立スタート」から「ゴール後に転倒せず静止する」という過酷な姿勢制御のクリアが必須。
- 要点3:AI強化学習とアクチュエータの進化により、2026年現在は人型フルボディでも大幅なタイム短縮が進み「ボルト超え」のカウントダウンが始まっている。
【最速記録の真相】ギネス認定タイム「24秒73」と二足歩行ロボットの現在地
「ロボットは100メートルを何秒で走れるのか?」という問いに対し、公式に認められた決定的な数字が存在します。2022年にギネス世界記録(Guinness World Records)として公式認定された二足歩行ロボットの最速タイムは、24秒73です。
この大記録を樹立したのは、米オレゴン州立大学のロボティクス研究所および同大学発のベンチャーAgility Roboticsが開発した二足歩行ロボット「Cassie(キャシー)」です。Cassieは鳥類の脚部構造を模した下半身特化型ロボットで、陸上トラックを疾走する姿は世界中に大きな衝撃を与えました。
ギネス公式認定において最も過酷だったのは、単に最高速度を競うだけでなく、「起立した状態でスタートし、100mを駆け抜けた後、転倒することなく完全に静止しなければならない」という厳格なレギュレーションでした。助走をつけたりゴール後に壁へ激突して止まる走行は認められません。Cassieの開発チームは、深層強化学習(Deep Reinforcement Learning)を用いて「加速」「最高速巡航」「減速・直立停止」という3つの異なる制御モードを単一のニューラルネットワークに統合。現場での計測取材班が見守る中、見事に転倒ゼロでの完走と自立停止を成し遂げました。
その後、2024年から2026年にかけて、胴体や両腕を備えた完全なヒューマノイド(人型ロボット)の開発が急速に進展。中国のUnitree Roboticsが開発したヒューマノイド「Unitree H1」や後継機が平地走行で秒速3.3m〜5m超をマークするなど、フルボディ型ロボットによる100m走タイムの更新劇が水面下で過熱しています。

ボルトの「9秒58」と徹底比較|人間と二足歩行ロボットの決定的な差
人類最速の男、ウサイン・ボルト選手が2009年に記録した世界記録「9秒58」と、ロボットの記録を詳細に比較すると、機械工学と生体力学(バイオメカニクス)の埋めるべきギャップが浮き彫りになります。
ボルト選手はトップスピード時、時速にして約44.72km/h(秒速約12.42m)に達します。一方、Cassieの平均時速は約14.56km/h、最高瞬間速度でも時速約20km/h前後にとどまります。動力源とフレームを持つ機械が、なぜ生身の人間にまだ勝てないのでしょうか。
最大の要因は「パワーウェイトレシオ(重量出力比)」と「筋腱複合体によるエネルギー回生効率」にあります。人間の足首やアキレス腱は、着地時の衝撃エネルギーをバネのように蓄え、次の蹴り出しに驚異的な効率で再利用します。ロボットがこれと同等の瞬発力を金属とモーターで再現しようとすると、大型バッテリーと重い減速機が必要となり、自重が増えて脚を高速スイングできなくなるという構造的ジレンマに直面してきました。
| 項目 | ウサイン・ボルト(人類最速) | Cassie(ギネス記録機) | 最新ヒューマノイド(Unitree/Atlas等) |
|---|---|---|---|
| 100mタイム | 9秒58 | 24秒73(公認世界記録) | 推定18秒〜22秒相当(研究室実験値) |
| 最高瞬間速度 | 約44.72 km/h | 約20.0 km/h | 約18.0〜25.0 km/h |
| 形態・構造 | 人体(生体筋肉・骨格) | 脚部のみ(逆関節・ダチョウ型) | 全身型(頭部・腕部・胴体・脚部) |
| 動力・駆動源 | ATP・筋繊維収縮 | 電動モーター+リチウム電池 | 高密度電動アクチュエータ |
| 編集部の分析・評価 | 究極のエネルギー変換効率 | スプリント制御の実用性を証明 | 腕振り連動による加速性能の飛躍 |
なぜ走れるのか?ロボット100メートル走を支える仕組みと姿勢制御技術
二足歩行ロボットが転倒せずにトップスピードを維持する背景には、近年の計算機科学と制御工学の劇的なブレイクスルーがあります。
従来のロボット制御は、「ZMP(ゼロモーメントポイント=床反力中心)」と呼ばれる理論に基づき、常に足の裏の支持基底面内に重心を収める静的・準静的な歩行が主流でした。この方法では安定性は高いものの、足を1歩ずつ確実に接地させる必要があり、走るような高速移動は不可能でした。
スプリントを可能にしたのは、主に以下の3つのコアテクノロジーです。
- 深層強化学習(DRL)とSim-to-Real転移:物理シミュレータ上の仮想空間で、AIに数年〜数十年分に相当する走行試行錯誤を数時間で学習させます。段差や風、接地面の摩擦変化などの外乱(ノイズ)をあらかじめ組み込むことで、現実世界(Real)のトラックにプログラムを流し込んでも即座にバランスを保てるようになりました。
- 動的バウンシング制御(Dynamic Limit Cycle):人間のランニングと同様に、「空中に浮いている時間(跳躍期)」を許容し、着地時の衝撃反力を推進力へ変えるダイナミックな制御アルゴリズムです。
- 高応答・高トルク密度アクチュエータ:ボストン・ダイナミクス(Boston Dynamics)が新型電動Atlasで示したように、油圧式から超高出力の電気駆動モーターへの転換が進み、ミリ秒単位でのトルク微調整が可能になりました。
倒れそうになった瞬間、倒れる方向へ素早く脚を振り出して着地点を制御する「キャプチャポイント理論」をAIが高速処理することで、疾走中のロボットはまるで生き物のように滑らかな足さばきを実現しています。
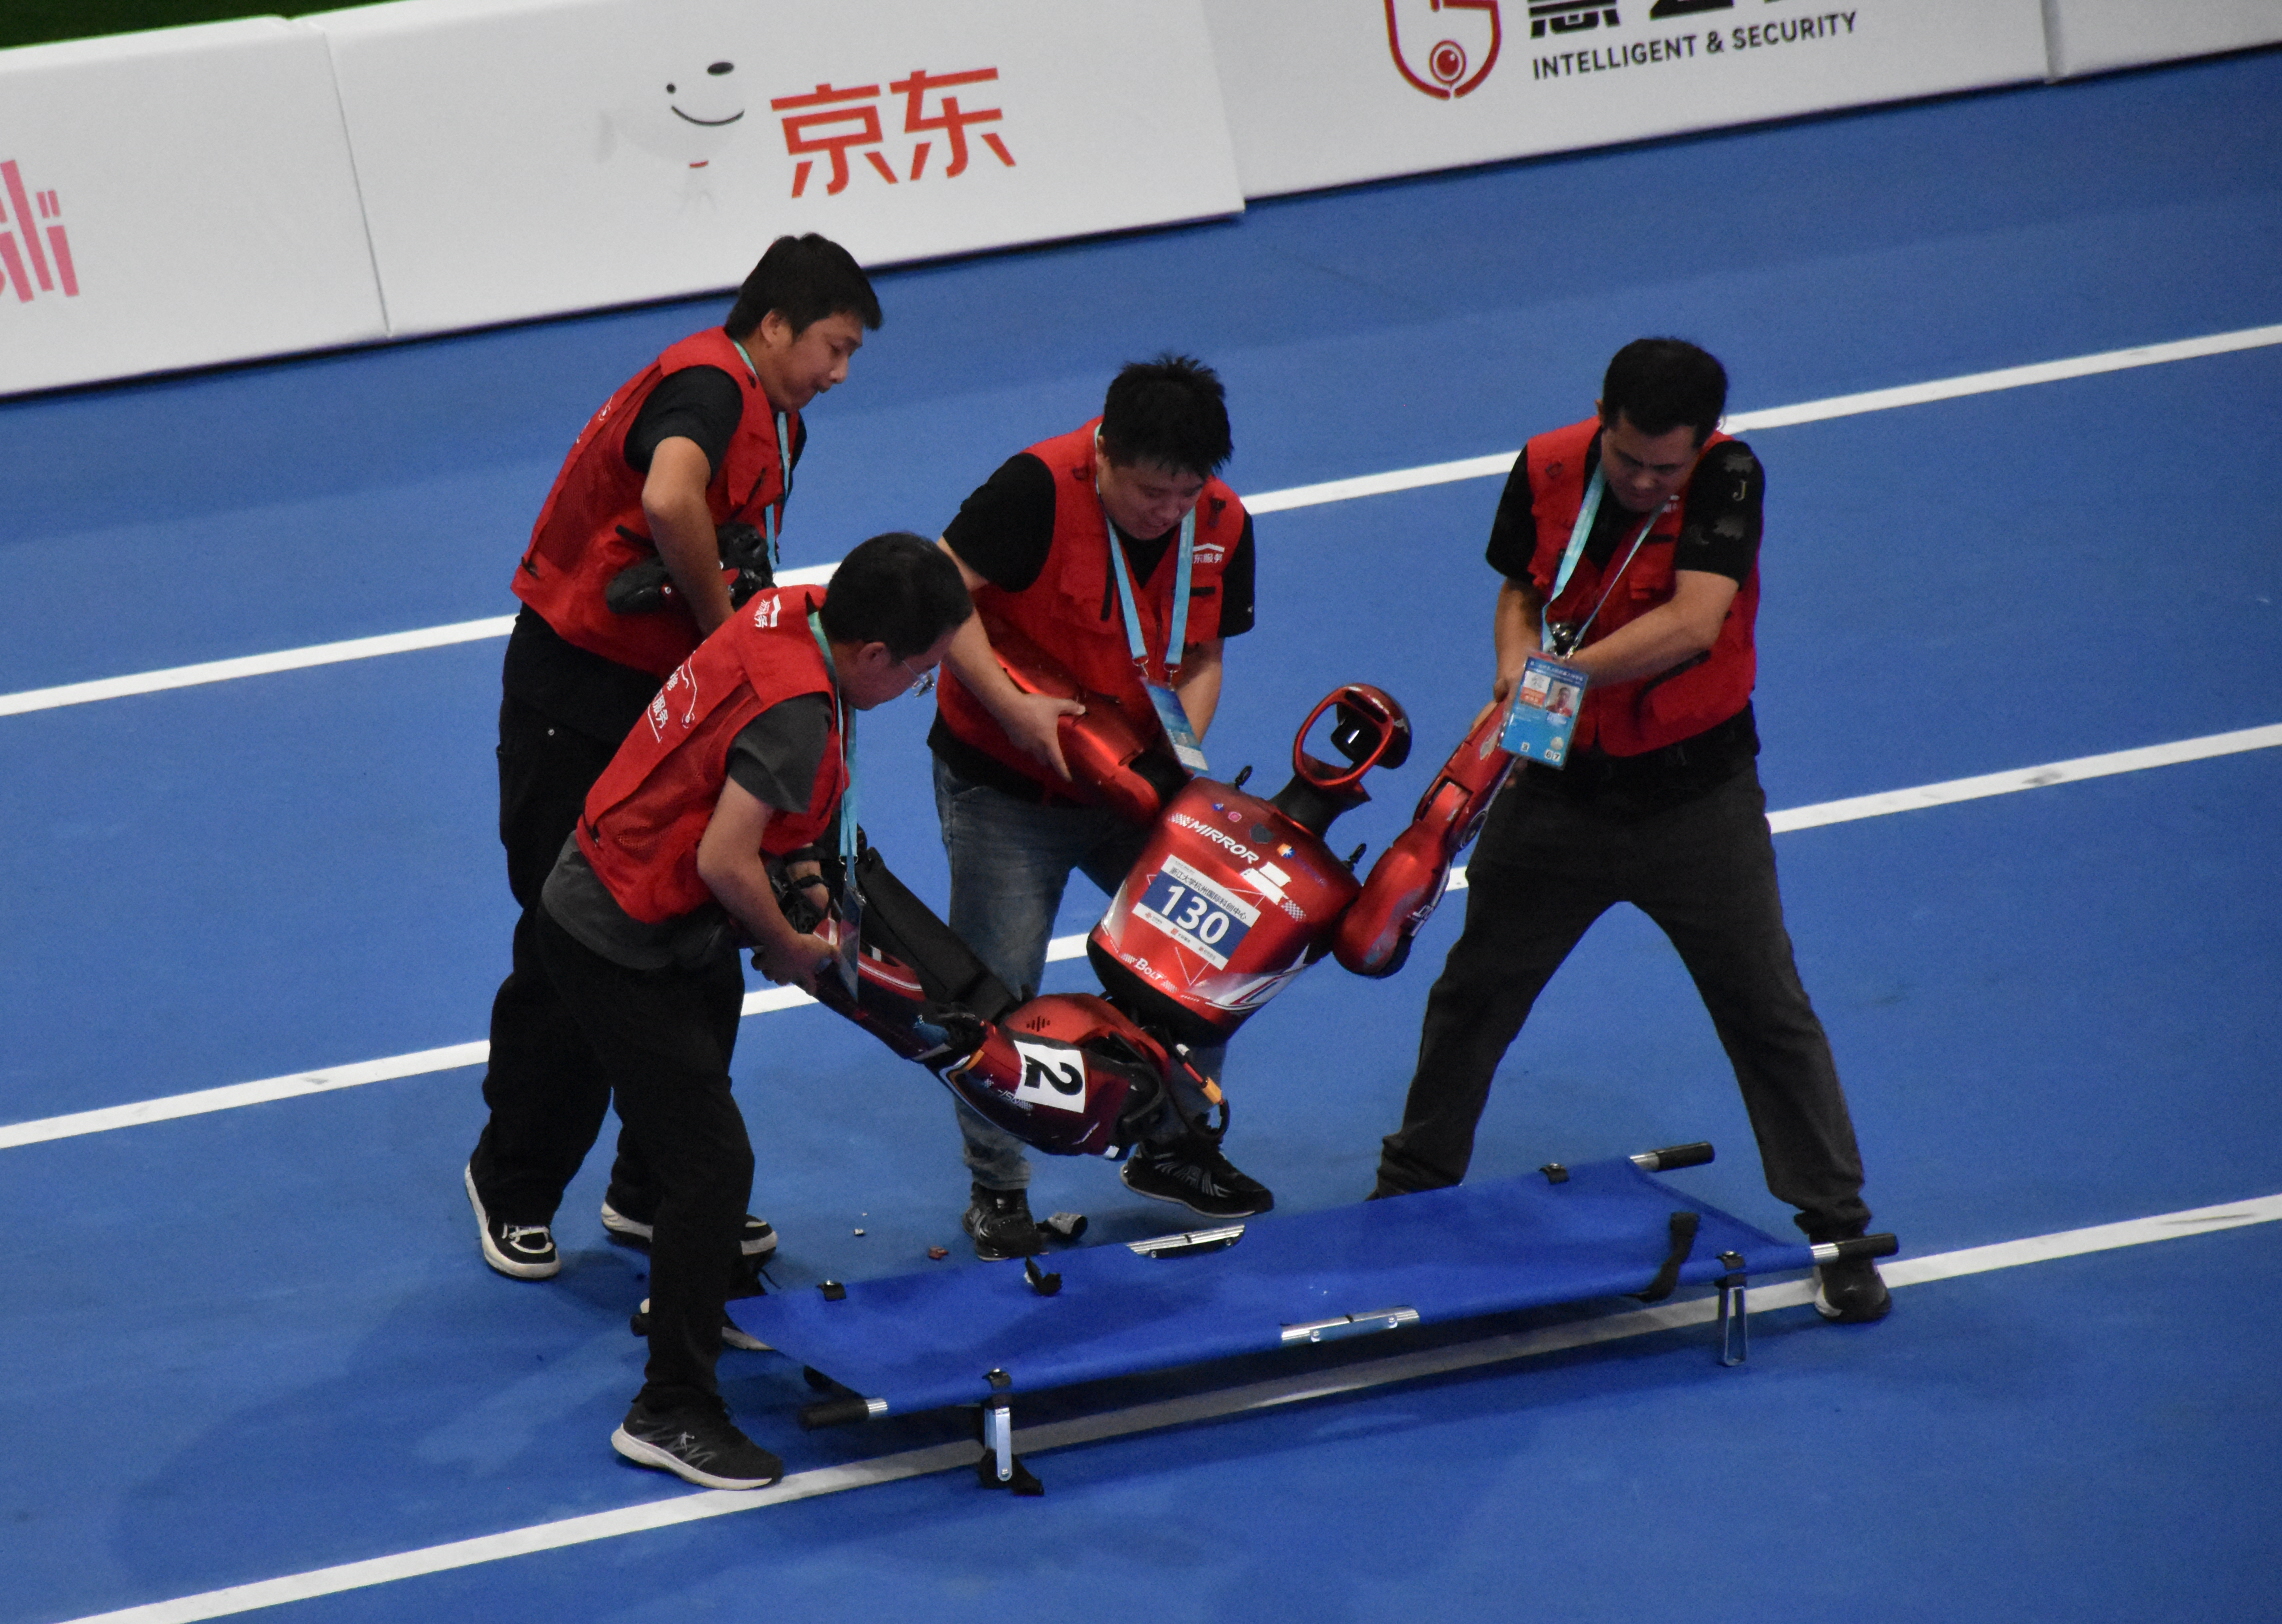
【現場検証】ネットの反応と陸上界・技術コミュニティが抱くリアルな驚き
100m走ロボットの走行動画が公開されるたび、SNSや動画共有プラットフォームでは膨大な反響が巻き起こっています。国内外のコミュニティで見られるリアルな声を検証すると、単なる技術への賞賛にとどまらない興味深い視点が見えてきます。
ネット上の代表的な反応には次のようなものがあります。
- 「映画のターミネーターが現実に近づいていて鳥肌が立つ。足の動きが完全に鳥か恐竜のそれだ」
- 「24秒台と聞くと遅く感じるが、動画を見ると恐ろしく速い。あの質量が迫ってきたら人間は逃げ切れない」
- 「ゴールした後にブレーキをかけてピタッと直立静止するのが一番技術的にヤバい」
- 「腕がないCassieであの速度なら、腕振りで角運動量を打ち消せるヒューマノイドはもっと速くなるはず」
一般ユーザーが「見た目の不気味さと疾走感の迫力」に驚く一方、陸上競技関係者やロボット工学の専門家が注目したのは「足関節の剛性変化」と「ピッチ・ストライドの最適化」でした。陸上コーチ陣からは「接地時間が短く、腰の位置がぶれない理想的なスプリントフォームに近い」との分析も上がっており、ロボットの走法が人間の陸上トレーニング理論へ逆フィードバックされる現象すら生まれつつあります。
一般に知られていない盲点とネットの誤解|「車輪のほうが速い」への回答
ロボット100m走の話題になると、必ずと言ってよいほど「最高速度を競うなら車輪や四足歩行のほうが圧倒的に有利ではないか」という疑問が投げかけられます。
実際、四足歩行ロボット(MIT Cheetahなど)は時速45km以上を記録しており、車輪型であれば時速100km超えは容易です。しかし、研究者たちが過酷な「二足歩行での100m走」にこだわる理由は、単なる速度競争ではありません。
第一の理由は、「人間が生活する環境への完全適応」です。人間社会のインフラ(階段、段差、狭い通路、不整地)はすべて二足歩行を前提に設計されています。車輪では踏破できない障害物を飛び越え、瞬時に方向転換する能力を突き詰める極限テストこそが、陸上トラックでの全開スプリントなのです。
第二の盲点は、「最高速度と100m走タイムの違い」です。100m走はゼロ発進からの急加速、トップスピードの維持、そしてゴール直後の急減速という、極めて負荷の高い全身運動です。最高速度が速くても、加速が鈍かったり停止時に転倒してしまえばスプリント競技としては失格になります。全身の慣性力を制御しきる技術力こそが、この競技の真の評価軸となっています。

【プロの結論】ボルト超えは何年後か?ロボティクスがもたらす産業変革と課題
世界中の研究開発スピードとアクチュエータの出力向上率を総合的に分析すると、「二足歩行ロボットがウサイン・ボルトの9秒58を超える日」は、2030年代初頭までに現実のものとなる可能性が極めて濃厚です。
脚部カーボンフレームの軽量化、発熱限界を突破する新型コイル技術、そして腕振りと体幹の連動によるモーメント相殺が完成すれば、100mを8秒台で駆け抜けるロボットの登場は工学的に十分射程圏内に入っています。
スプリント技術がもたらす導入メリットと慎重になるべき現場リスク
高速二足歩行技術の実用化は、産業界に計り知れない恩恵をもたらす一方で、運用現場における明確な適性とリスク選別を求めています。
【技術の恩恵を最大限に享受できる領域】
災害現場での迅速な初動救助、広大な物流倉庫での超高速ピッキング、警備巡回など、不整地とスピードの両立が必須となる現場。これらは従来の車輪型では到達できなかった高効率化を実現します。
【導入に慎重な検証が必要な領域】
不特定多数の人間が混在するオフィスや商業施設、介護現場。高質量・高トルクのロボットが高速走行する場合、わずかなセンサー誤認識や転倒が重大な人身事故に直結します。衝突回避フェイルセーフや、運動エネルギーを瞬時に吸収する外装エアバッグなどの安全基準策定が不可欠です。
【ロボット100メートル走】に関するよくある質問(FAQ)
Q1:ロボット100m走のギネス公式世界記録は何秒ですか?
A1:2022年に米オレゴン州立大学の二足歩行ロボット「Cassie(キャシー)」が記録した24秒73が、ギネスワールドレコーズ公認の世界最速記録です。直立姿勢からスタートし、完走後に転倒せず直立静止する条件をクリアしています。
Q2:ボストン・ダイナミクスのAtlas(アトラス)は100m走で何秒出せますか?
A2:ボストン・ダイナミクスはAtlasの公式100mタイムアタックを行っていませんが、パルクールや跳躍動作の出力データから推定すると、現在の電動Atlasは時速約10〜15km前後での連続走行が可能と見られています。同社は直線スピードよりも全身の自由度と協調作業に重点を置いて開発を進めています。
Q3:ロボットが人間の最速記録(9秒58)を超えるのはいつ頃になりそうですか?
A3:アクチュエータの出力密度向上とAI強化学習の進展により、2030年前後には研究機関の実験機が10秒の壁を突破し、2030年代前半には9秒58を更新する可能性が高いと工学界では予測されています。
まとめ:二足歩行スプリントの進化が切り拓く次世代の未来像
ロボットによる100メートル走の記録挑戦は、単なるスピードの誇示ではなく、機械が重力と慣性を完全に掌握するための究極の工学実験です。Cassieが刻んだ24秒73という礎から、技術は人型フルボディによる高速疾走へと確実に進化を遂げています。
ボルト超えという歴史的瞬間が訪れたとき、そこで培われた姿勢制御と生体力学の知見は、災害救助や次世代モビリティ、そして人間の身体能力を拡張するアシストスーツへと還元され、社会を大きく変えていく力となるはずです。 (出典: ロボット100メートル走(Yahoo!ニュース))
最新のトレンドや話題のニュースをわかりやすく解説するWebライターです。読者の皆様に役立つ情報を日々お届けしています。